
המחוון ליניארי הוא סוג של מודול מכני המשמש למימוש תנועה ליניארית ומיקום מדויק. בשימוש נרחב בציוד אוטומציה, מערכות בדיקה, כלי עיבוד מדויק, רובוטים, ציוד לייצור אלקטרוניקה ותחומים אחרים. על פי מנגנוני ההנעה, העיצוב המבני ודרישות היישום של המחוון הליניארי, המחוון הליניארי מחולק לסוגים שונים. לכל סוג מאפיינים שונים מבחינת מהירות התנועה, דיוק המיקום, כושר העמסה וטווח הנסיעה, ולכן יש לבחור אותו בהתאם לתנאי ההפעלה הספציפיים של הציוד.
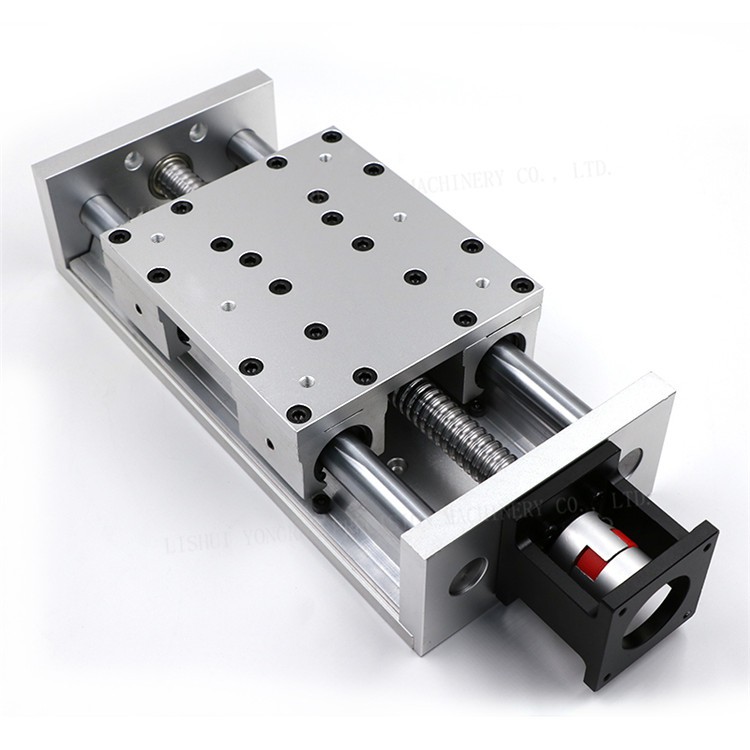
1. שקופיות ליניאריות ידניות
הזזה ליניארית ידנית מסתמכת על גלגלי יד, ברגי כוונון או מבנים מכניים אחרים לצורך מיקום. הם לא דורשים מנועים או מערכת בקרה.
מגלשות אלו הן פשוטות יחסית במבנה והן אידיאליות עבור יישומים שאינם דורשים מהירות גבוהה ומיקום ידני מקובל, כגון מכשירי מעבדה, ציוד אופטי, מתקני בדיקה ומנגנוני התאמה מכניים.
היתרונות של החלקה ליניארית ידנית הם פעולה אינטואיטיבית, עלות נמוכה יחסית ותחזוקה קלה. אם יישום דורש תנועה הדדית תכופה ואוטומטית, מחוון ליניארי חשמלי הוא אפשרות מתאימה יותר.
2.מגלשות ליניאריות חשמליות
מחוונים חשמליים משתמשים במנועים כדי להפוך תנועה ליניארית לאוטומטית. ניתן לשלב אותם עם מערכות בקרה, המאפשרות שליטה מדויקת ואוטומטית של מיקום, מהירות ומרחק נסיעה.
על פי דרישות ספציפיות, ניתן להגדיר מערכות נהיגה שונות, כגון מנועי צעד או מנועי סרוו. מחליקים חשמליים מתאימים לקווי ייצור אוטומטיים, מנגנוני טיפול בחומרים, ציוד ניפוק, מערכות בדיקה ויישומי מיקום מדויק.
מחוונים ליניאריים חשמליים עוזרים להפחית את הצורך בהתערבות ידנית ולשפר את העקביות של תהליך הייצור עבור ציוד ייצור שחייב לחזור על אותו נתיב תנועה.
3. מגלשות ליניאריות של בורג כדור
בורג כדורי ממיר את תנועת הסיבוב של המנוע לתנועת קו ישר דרך מנגנון בורג הכדור.
מגלשות אלו מתאפיינות ביעילות שידור גבוהה, ביצועי מיקום מצוינים ומספקות תנועה ליניארית יציבה ועקבית. לכן, הם משמשים לעתים קרובות ביישומים הדורשים דיוק מיקום גבוה וחזרה.
לדוגמה, מערכות הרכבה אוטומטיות, ציוד בדיקה מדויק, מכונות לעיבוד לייזר וציוד לייצור אלקטרוניקה, כל אלה ניתנים לתכנון באמצעות בורג כדורי. עם זאת, המהירות האמיתית, הדיוק ויכולת הנשיאה של מקטע בורג הכדור תלויים גם במפרטי הבורג, מבנה מסילת ההנחיה, המנוע ומערכת הבקרה, ולא ניתן לקבוע את הביצועים הסופיים על ידי נוכחותו של בורג כדורי בלבד.
4. שלב ליניארי חגורה סינכרונית
שלב ליניארי של חגורה סינכרונית משתמש בחגורת תזמון להעברת כוח, שלב נהיגה לאורך התנועה הלינארית של מסילת המדריך.
בהשוואה לתצורת בורג כדורי, מערכות רצועות סינכרוניות מתאימות בדרך כלל לנסיעה ארוכה ולתנועה ליניארית-במהירות גבוהה, כגון טיפול בחומרים, טעינה/פריקה ופריקה אוטומטיים, ציוד בדיקה ויזואלית ואריזה.
דרישות דיוק המיקום אינן מחמירות במיוחד עבור סצנות הדורשות תנועה מהירה, ושלבי החגורה הסינכרונית מספקים ביצועים כלליים מצוינים.
אם הציוד דורש לרוץ למרחקים ארוכים, יש לבחור מפרטי רצועת טיימינג ספציפיים בהתבסס על עומס, מהירות, תאוצה ותדירות הפעולה.
5. שלב מנוע ליניארי
שלבי מנוע ליניאריים מייצרים תנועה ליניארית ישירות באמצעות כוח אלקטרומגנטי ואינם זקוקים עוד לברגים הכדוריים המסורתיים או רצועות תזמון כאלמנט המניע העיקרי.
המבנה מאופיין במהירות תגובה גבוהה, תנועה חלקה, ומתאים ליישומים מהירים-ודינאמיים במיוחד, מה שהופך אותו למתאים לבדיקה מדויקת, ציוד מוליכים למחצה, ייצור אלקטרוניקה וכמה מערכות אוטומציה-מתקדמים.
שלבי מנוע ליניארי דורשים בדרך כלל יותר מערכת בקרה, דיוק התקנה וסביבות הפעלה, ועלויות הרכש שלו עשויות לעלות על זו של מערכת הילוכים מכנית מסורתית; לכן, יש לבחור אותו בהתאם לביצועים בפועל.
6. מכלול שלבים ליניאריים מרובי-צירים
אם שלב הציר הבודד- אינו עומד בדרישות התנועה המרחבית של המכשיר, ניתן לשלב מספר שלבים ליניאריים לפלטפורמות תנועה דו-ממדיות או תלת-ממדיות.
לדוגמה, שילוב של שני שלבים גורם ל-X-Y לנוע בעוד הוספת ציר אנכי יוצרת מנגנון תנועה תלת-צירי של X-Y-Z.
תצורה זו נפוצה במתן, עיבוד לייזר, בדיקה ויזואלית, גמילה אוטומטית של תרופות וציוד מעבדה. בעת תכנון מערכת מרובת-צירים, יש לקחת בחשבון הפרעות מכניות פוטנציאליות בין עומס, מהירות תנועה, כיוון ההתקנה והציר.
כיצד לבחור את השלב הליניארי הנכון?
אין שלב ליניארי עדיף במהותו על אחרים; המפתח הוא למצוא את הסוג המתאים ביותר עבור יישום מסוים. אם כוונון עדין-ידני הוא הדרישה העיקרית, שלב ליניארי ידני הוא אפשרות מתאימה; עבור מיקום אוטומטי, שלב ליניארי עדיף. כאשר נדרש דיוק מיקום גבוה יותר, מנגנון בורג הכדור הוא אידיאלי, בעוד שמנגנוני חגורה סינכרוניים מתאימים יותר למהלך ארוך ומהירויות פעולה גבוהות. עבור יישומים הדורשים מהירות גבוהה, דינמיות גבוהה ודיוק גבוה, יש לשקול פתרונות מנוע ליניארי.
כספק שלבים ליניאריים, אנו ממליצים בדרך כלל ללקוחות לספק פרמטרים כגון עומס, מהלך, מהירות, דיוק מיקום, חזרתיות, כיוון ההתקנה ותדירות העבודה. עבור ציוד אוטומציה מותאם אישית, מתן מידות שטח התקנה ושרטוטי ציוד עוזר לבחור את תצורת השלב המתאימה ביותר.
שאלות נפוצות
מה עדיף, שלב בורג הכדור או שלב חגורה סינכרונית?
הם חלים על יישומים שונים. שלב בורג כדורי מתאים בדרך כלל ליישומים שנותנים עדיפות לדיוק ויציבות מיקום, בעוד שלבי חגורה סינכרוניים מתאימים בדרך כלל לתנועה ארוכה ותנועה-ת גבוהה. הבחירה צריכה להתבסס בסופו של דבר על פרמטרים ספציפיים של ציוד.
ש 2: האם ניתן להמיר שלבים ליניאריים ידניים לחשמליים?
עיצובים מסוימים מאפשרים מנוע, אך יש לאמת גורמים כגון גודל התקנה, מנגנון הנעה ושיטת חיבור המנוע. עבור מכשירים חדשים, לרוב קל יותר לבחור את הפאזה החשמלית הנכונה מההתחלה.
ש 3: האם שלבים ליניאריים יכולים להשיג תנועה רב צירית?
כֵּן. ' ניתן לשלב מספר רמות ציר בודד- כדי לעמוד בדרישות תנועה ספציפיות כדי להשיג תנועה ליניארית רב צירית, כגון תצורות XY, XZ או XYZ.
ש 4: כיצד נקבע לוח הזמנים של השלב הליניארי?
זה צריך להיקבע על סמך המרחק הפיזי שהציוד צריך לנוע, תוך התחשבות במרווחי הבטיחות הדרושים. אורך המסע לא צריך להתבסס רק על מידות חומר העבודה; יש לקחת בחשבון גם מתקנים, מיקום הרכבה וטווח תנועה כולל.
שאלה 5: האם ניתן להשתמש בשלבים ליניאריים במכשירים אוטומטיים במהירות גבוהה-?
כן, אבל יש לבחור מנגנון הנעה, מסילה ומנוע בהתאם לדרישות מהירות גבוהה, תוך שיקול זהיר של עומס, תאוצה, מהלך ותדירות. רטט ויציבות מיקום הם גם שיקולים חשובים ליישומים-במהירות גבוהה.